
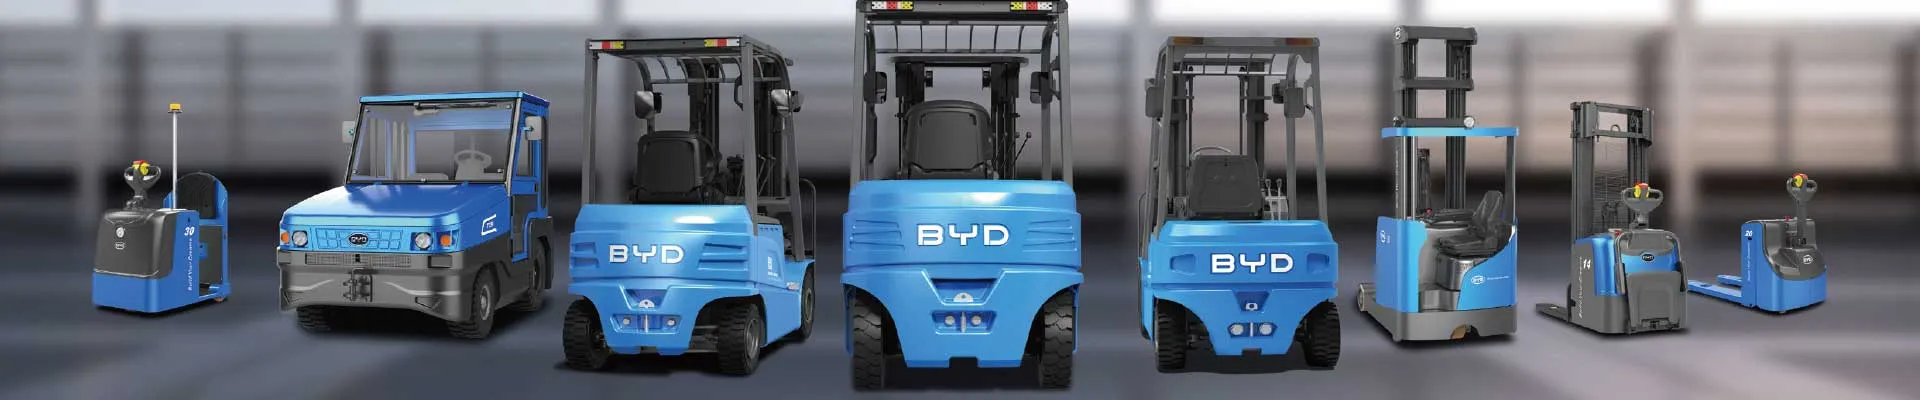
随着国内仓储行业对空间利用率要求的不断提升,高位货架的应用占比越来越高,前移式电动叉车作为高位仓储作业的核心主流设备,其使用过程中货架高度与通道宽度的匹配关系,是很多仓储规划阶段容易被忽略的核心要点。不少运营者要么照搬通用参数,出现通道过宽浪费平面空间的问题,要么为了压缩场地成本过度收窄通道,后续作业过程中频繁出现剐蹭货架、磕碰货物的情况,反而拖慢整体作业效率。
首先要明确两者的基础关联逻辑,前移式电动叉车和普通平衡重式叉车的结构特性有明显区别,门架可前移的设计让它不需要额外的尾部配重,就能适配更高的起升作业高度,常规作业覆盖范围可从3米左右延伸至十余米。随着货架高度的不断提升,叉车起升属具时的受力状态、门架小幅晃动的放大程度、驾驶员的直接视线覆盖范围都会出现明显变化,对应的操作容错空间会逐步缩小,因此不同的货架高度维度下,适配的合理通道宽度也需要做出对应调整,不能直接沿用低货架场景下的参数。
从实际应用场景来看,当货架高度处于6米以内的中低高位区间时,前移式电动叉车的货叉起升后整体晃动幅度很小,驾驶员可以直接通过前视视线完成货叉和托盘的对位操作,此时通道宽度只需要在对应车型的最小转弯半径基础上,预留两侧10到20厘米的安全冗余即可,不需要额外放宽通道尺寸,能最大程度压缩通道占地,提升整体仓库坪效。
当货架高度处于6到10米的中高位区间时,叉车起升高度的提升会让门架的小幅晃动被同步放大,驾驶员直接观测货叉位置的难度有所上升,作业过程中需要小幅调整车身位置完成对位的频次变高,此时通道宽度需要在原有基础上适当增加,预留出合理的调整空间,就能有效降低作业过程中剐蹭货架、碰损货物的概率,兼顾空间利用率和作业流畅度。
当货架高度超过10米进入高位仓储区间时,货叉起升后几乎完全脱离驾驶员的直接视线范围,多数需要配套辅助观测设备完成对位操作,此时作业容错空间进一步缩小,通道宽度需要预留足够的调整余量,同时要兼顾叉车行驶过程中的载荷侧倾冗余,不能为了压缩场地空间强行套用极限参数,避免埋下不必要的安全隐患。
在实际仓储规划过程中,运营者可以结合自身选用的前移式电动叉车的实际转弯半径、门架前移行程、常规使用的托盘尺寸综合核算,同时兼顾仓储内部临时通行、临时卸货停靠的需求,找到适配货架高度的通道宽度最优解,最终实现仓储空间利用率和作业效率的平衡。


